Robotik / Ağ zekâsı
Bağlantı değişince görev de değişir.
Geciken görüntü, kayıp cevap ve yoğun bir uç bilgisayarı farklı sorunlar yaratır. Bu koşulları işle, eylem yetkisiyle ve devam etmek için gereken kanıtla ilişkilendirin.
Karar akışını inceleyin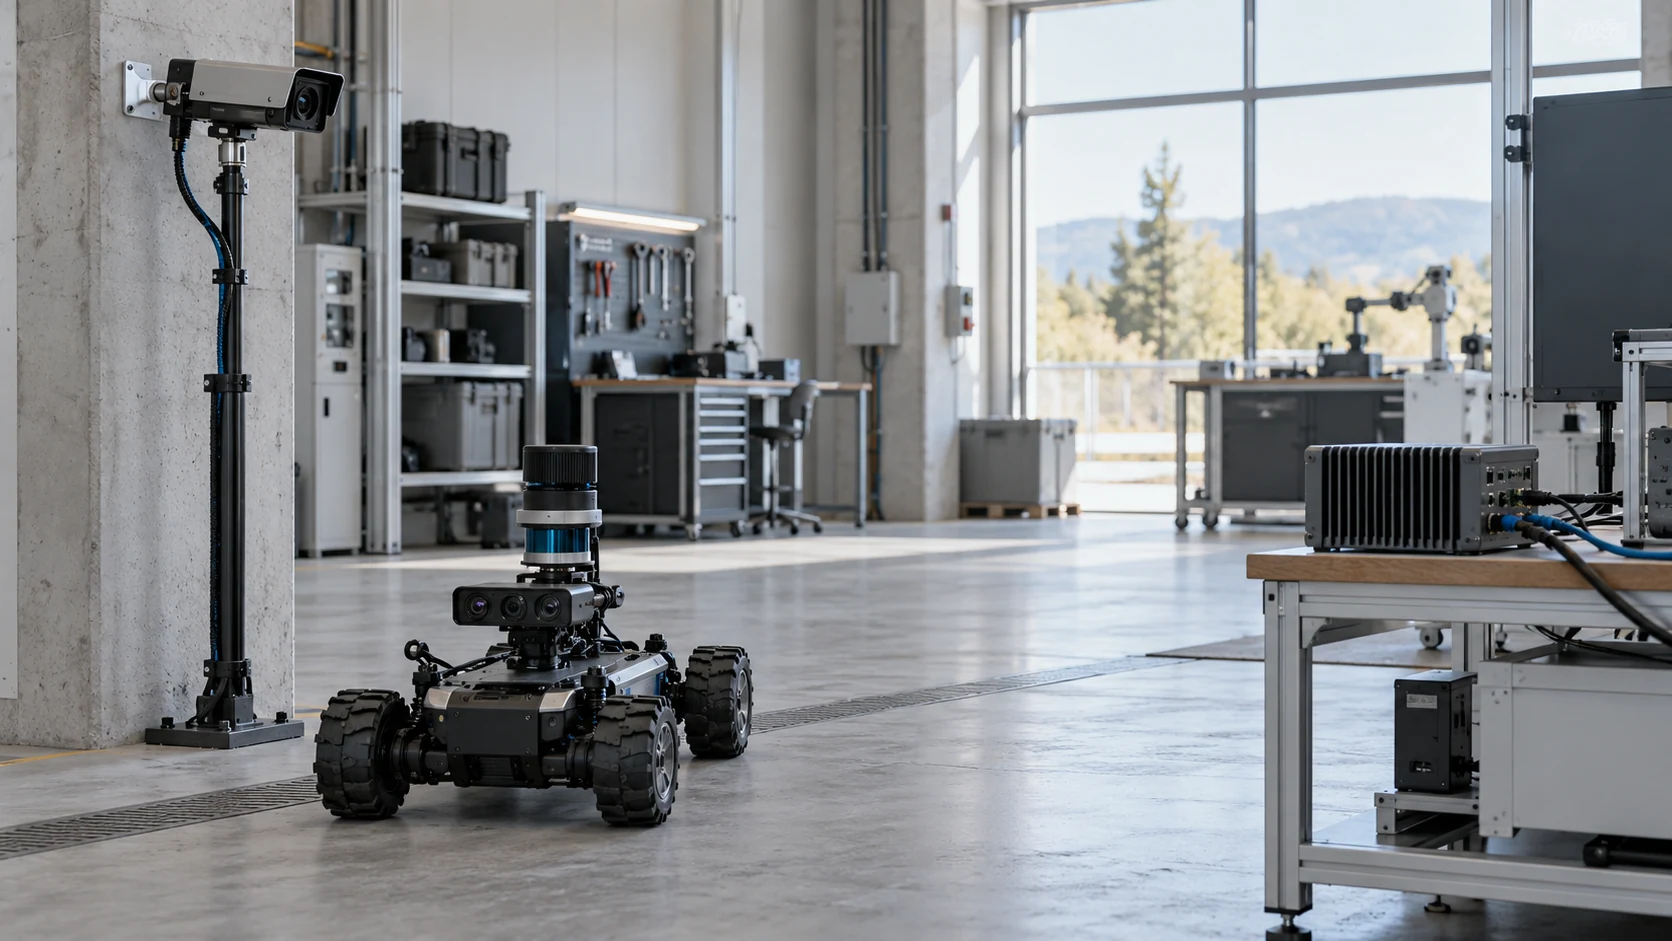
Zamanlama sorusu
Çıkarımın ötesini ölçün.
Bir gözlemi kayıttan izin verilen eyleme ve sonucuna kadar izleyin. Tutarlı bir saat modeli kullanın; yerel ve uzak işlemeyi aynı iş yükü, kalite ölçütleri ve kaynak sınırlarıyla karşılaştırın.
- Algılama
- Kayıt zamanı, sensör kimliği ve kalibrasyon bağlamı
- Gözlem şimdiden fazla eskimiş olabilir mi?
- Ağ iletimi
- İletim gecikmesi, gecikme değişkenliği, kayıp ve son doğrulanmış bağlantı
- Görev görünümünün hangi parçası eksik?
- Kuyruk ve çıkarım
- Bekleme süresi, model sürümü, işlem yükü ve çıktı kalitesi
- Yerel işleme toplam akışı iyileştiriyor mu?
- Onaylı devir
- İnceleme, komut kabulü, geçerlilik ve cihazın alındı kaydı
- Bu eylemin yetkisi hâlâ geçerli mi?
- Sonuç
- İlerleme, tamamlanma kanıtı ve belirsiz kalan durum
- Gerçekte ne tamamlandı?
Daha küçük bir model veya yakındaki bir sunucu bir aşamayı iyileştirirken başka yerde kaliteyi, kaynak rekabetini veya güç tüketimini değiştirebilir. Gecikmeyi azaltmak bir değerlendirme hedefidir; burada elde edilmiş hızlanma veya gerçek zaman garantisi sunulmuyor.
Ağ koşulları ve iş kararları
Sağlıklı bağlantı, işin tamamlandığını kanıtlamaz.
- Gecikmiş gözlem
- Kayıt zamanını ve belirsizliğini koruyun. Yeni bir eylem önermek için kullanmadan önce işin güncellik kuralını kontrol edin.
- Eksik alındı bildirimi
- Alınma ve tamamlanma durumunu belirsiz olarak koruyun. Yeni bir isteğin uygunluğuna karar vermeden önce komut kimliğine ve cihaz kaydına ulaşın.
- Bağlantısı ayrılmış iş istasyonu
- Kaynağın son doğrulanmış sahibini gösterin. Rezervasyonun süresinin dolması, fiziksel istasyonun boş olduğunu tek başına kanıtlamaz.
- Yeniden kurulan bağlantı
- İş durumunu, kanıtı ve yetkiyi uzlaştırın. Bağlantının geri gelmesi bir sonraki kararın girdisidir; otomatik devam izni vermez.
NODERIQ ve mühendislik hizmetleri
Bağlantı koşullarını incelenebilir kararlara dönüştürün.
NODERIQ, görev bağlamını, yetenekleri ve kısıtları iş önerilerine taşır. NowFlow katmanı inceleme ve insan onayını bağlar; NeuraOS temeli onaylanan amacı komut kabulü ve türü belirlenmiş sonuçlarla ilişkilendirir. Cihazın yerel hareket ve güvenlik yetkisi korunur.
Kapsamı belirlenmiş mühendislik çalışmamız sensör ve ağ bağımlılık haritası, uçtan uca zamanlama referansı ve kurtarma test planıyla başlar. Çıktılar güncellik kuralları, yerel ve uzak işleme karşılaştırması, arıza tepki matrisi ve operatör kararlarını sonuçlara bağlayan kayıtları içerebilir.
Devam eden çalışmalar
NODERIQ-RCN ayrı olarak bozulan iletişimi, çoklu robot koordinasyonunu ve tekrarlanabilir doğrulamayı araştırır. Önerilen host/QEMU deneyleri kayıp cevapları, geciken mesajları, yinelenen komutları ve kurtarma sırasında yeniden başlatmayı kapsar. Bunlar önerilen çalışmalardır; sonuç raporu değildir.
NODERIQ-RCN araştırmasıKabul sınırı
Host ve QEMU kanıtları yazılım durumunu ve kurtarmayı inceleyebilir. Her fiziksel hedefin iletişim, kontrolcü, sensör, zamanlama ve güvenlik kabulü ayrıca yapılmalıdır. NeuraOS için fiziksel işletim NO-GO durumundadır ve production_authorized değeri false olarak kalır. Web önizlemesinde canlı filo veya fiziksel görevlendirme yoktur.
Mühendislik notları
Teknik soruları takip edin.
Sensörden eyleme tüm akışı ölçün
Kayıt, iletim, kuyruk, çıkarım ve yetkili devrin her biri kendi zamanlama kaydını gerektirir.
Sensör güncelliğini yetkiden ayrı tutun
Yeni bir görüntü, eylem iznini uzatmadan kanıtı güncelleyebilir.
Kayıp cevap sonrası görevi kurtarın
Yeni bir atamadan önce komut kimliğini, kaynak sahipliğini ve sonuç kanıtını uzlaştırın.
Teknik bağlam ve kaynaklar
Değerlendirme yaklaşımımız dağıtık sistem ilkelerini sınırları belirlenmiş bir göreve uygular. Aşağıdaki kaynaklar dış teknik bağlam sağlar; NODERIQ entegrasyonu veya sertifikasyonu göstermez.