Neura Parse Hardware / Tests laufen
MDR-01
NODERIQ MIRA
Solarunterstützte Minidrohne mit Dockingsystem
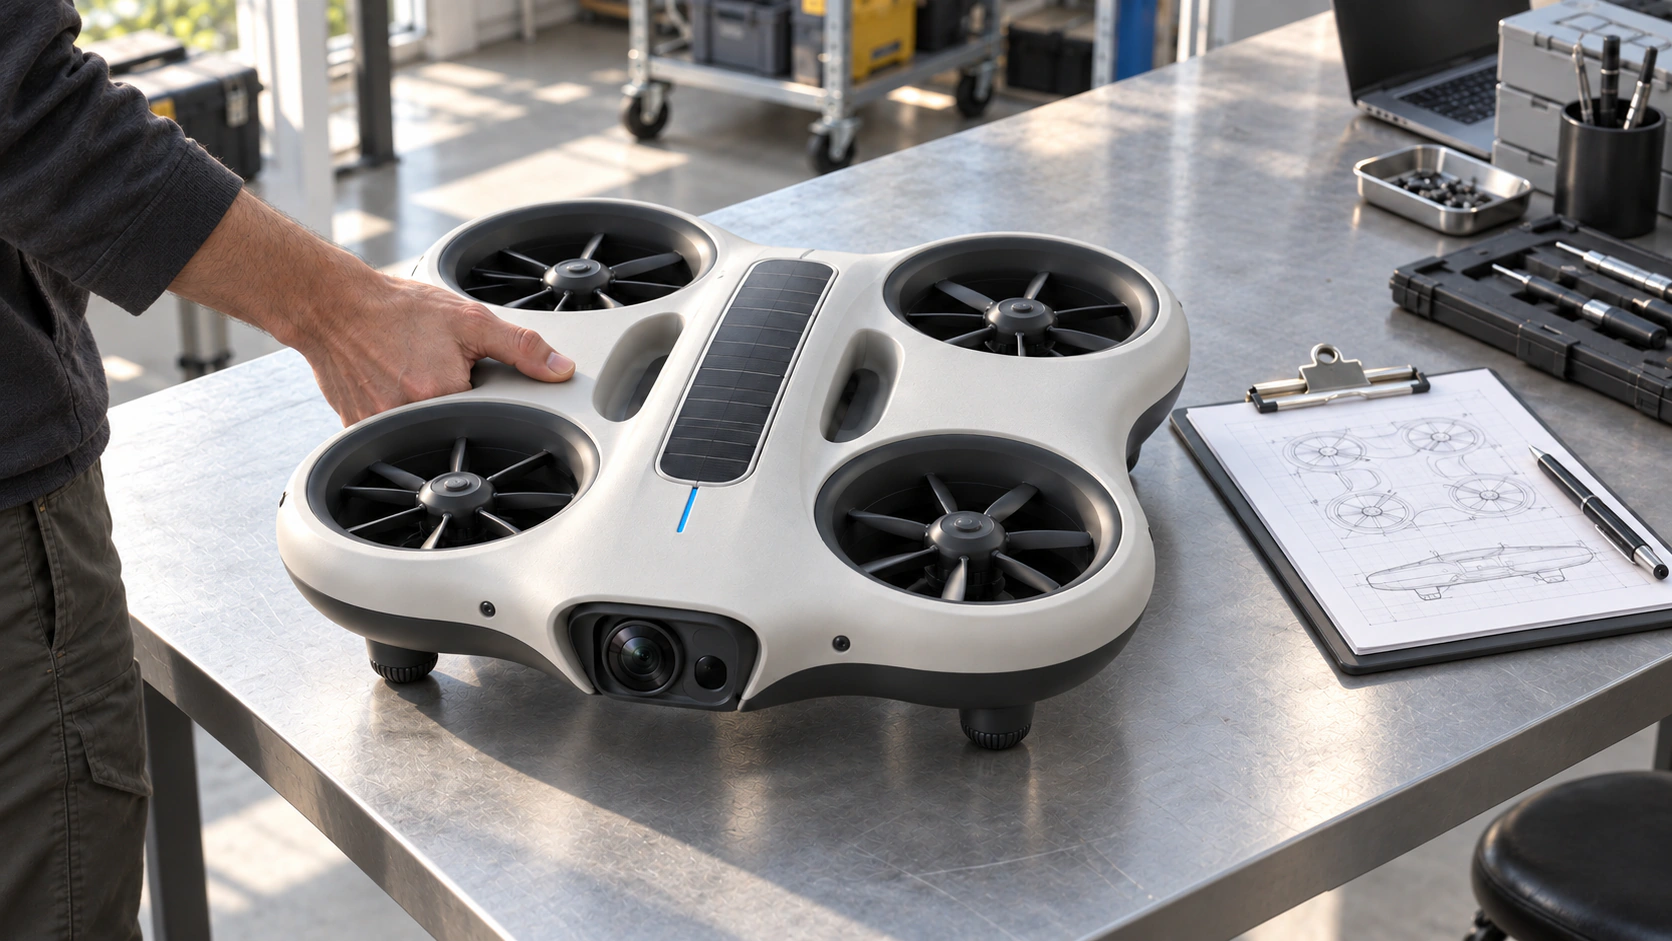
MIRA ist unser System autonomer Mini-Beobachtungsdrohnen in Entwicklung und Erprobung. Der Entwurf untersucht ein Gehäuse mit integrierten geschützten Lüftern, eingelassener Optik und sicheren Tragegriffen. Der vorgesehene Ablauf beobachtet zugewiesene Gebiete und kehrt vor der nächsten freigegebenen Aufgabe zu MIRA Point zurück.
Gerät und Mission
Regelmäßige Beobachtung braucht einen Rückkehrort.
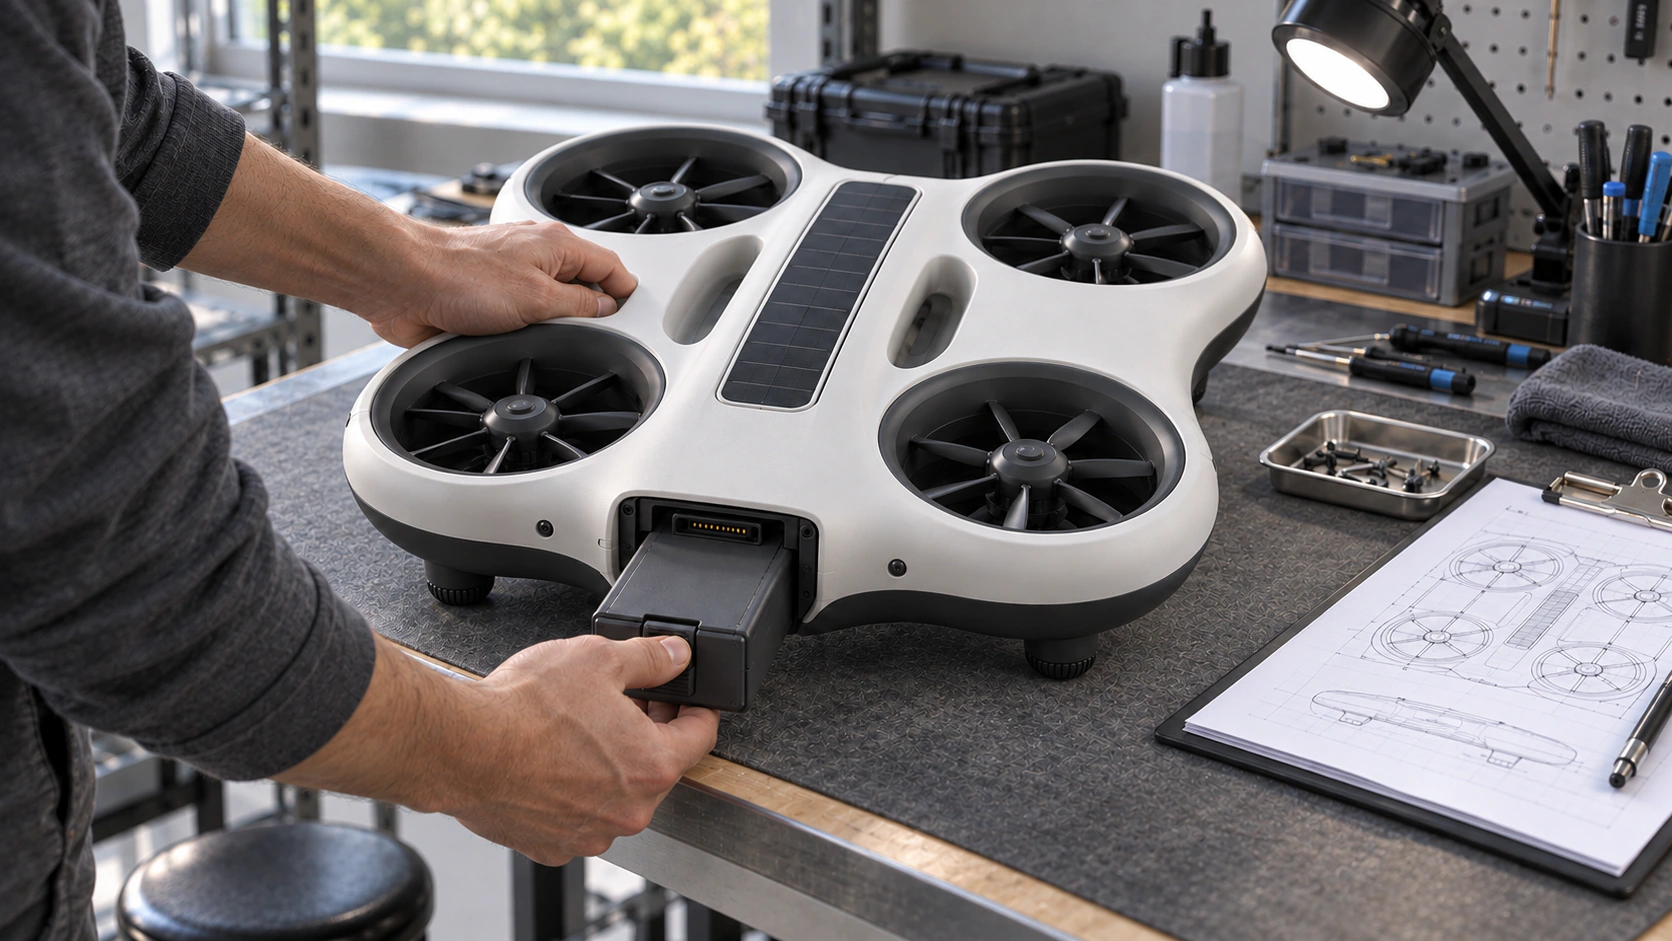
MIRAs Entwurf verbindet einen durchgehenden Rahmen mit geschützten Lüftern, eingelassenen Griffen sowie zugänglichen Sensor- und Energiemodulen. Zugewiesene Beobachtungsgebiete, ein Rückkehrpunkt und ein prüfbarer Datensatz bestimmen den vorgesehenen Ablauf.
Diese Visualisierungen untersuchen vorgeschlagene Sensor-, Rückkehr- und Serviceanordnungen. Endgültige Geometrie, Komponenten und Leistung unterliegen der Erprobung.
EntwurfsansichtenMDR-01
Vorgeschlagene Anordnung / in Prüfung
Dem Sensor freie Sicht auf das Gebiet geben.
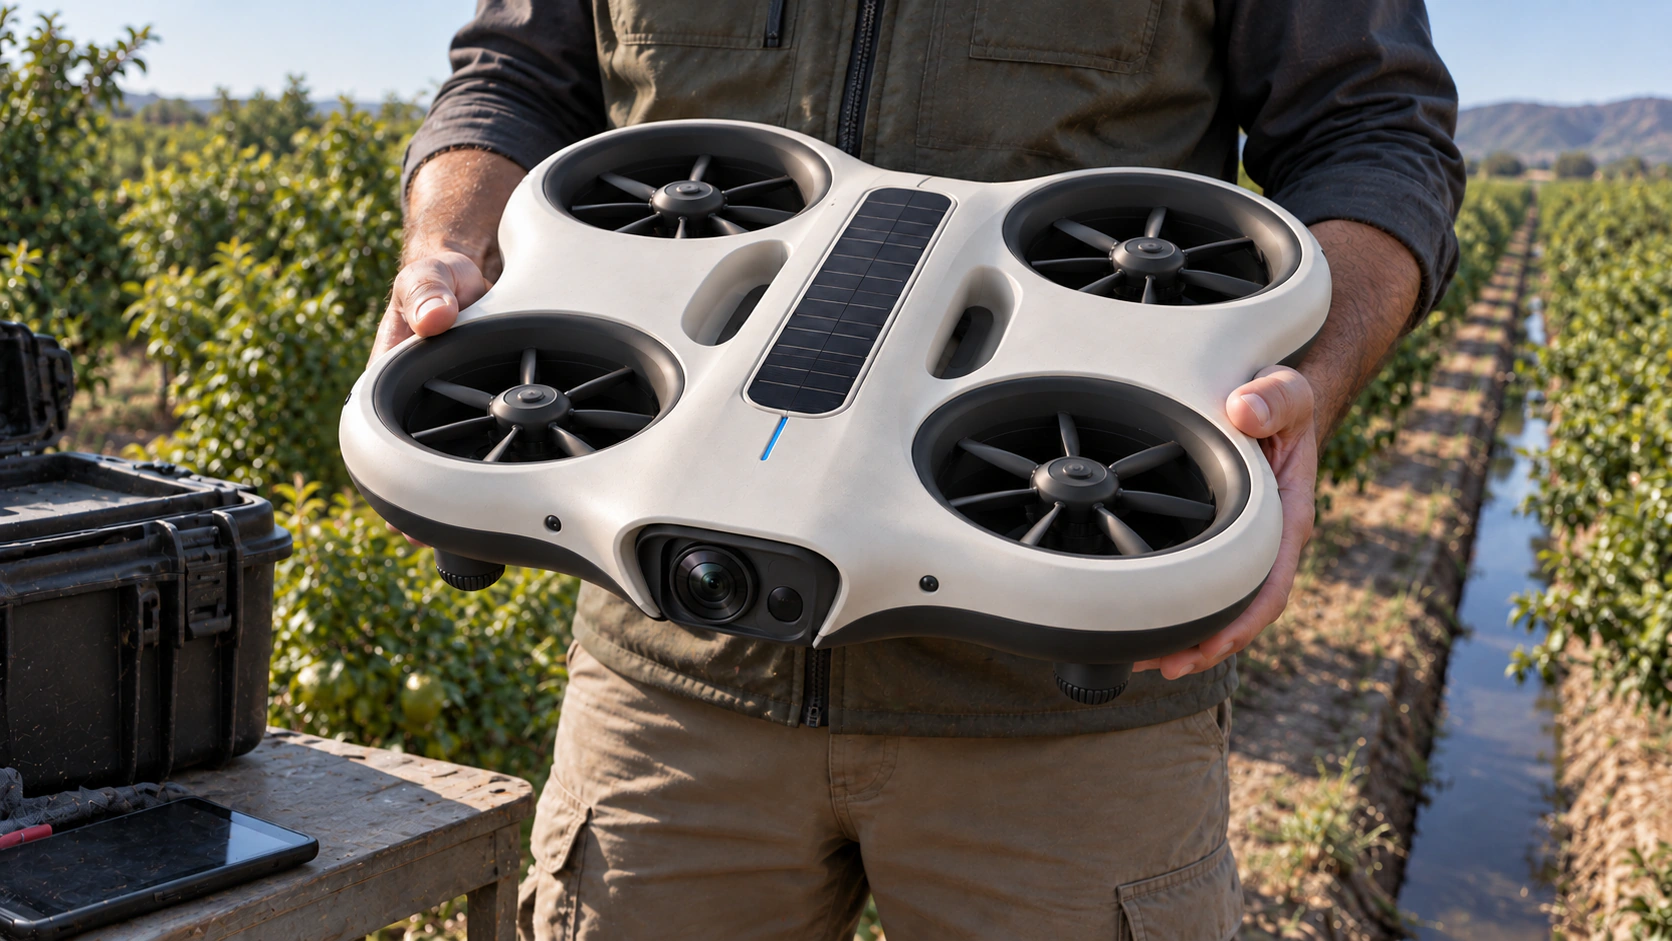
Der Entwurf platziert die Beobachtungsoptik in einer geschützten Frontaussparung mit Blick zum Boden. Der integrierte Lüfterrahmen und die kurzen Landefüße sollen den Sensor bei Beobachtung und Rückkehr freihalten.
Was validiert werden muss
Sensorsichtfeld, Vibration, Bodenfreiheit und Beobachtungsqualität mit der gewählten Nutzlast bewerten.
Physischer Entwurf / R1
Abmessungen, Zugang und Bodenfläche.
Gerät, Sensorik und Bodenstation folgen einem gemeinsamen Maßplan. Die Werte sind vorgeschlagene Entwurfsziele für die technische Prüfung, keine gemessenen Produktspezifikationen.
Die Maße stehen in den orthogonalen Zeichnungen. Perspektivbilder zeigen die vorgesehenen Proportionen und Umgebungen. Der A3-Satz enthält beide Geräte und beide Bodenpläne; für den angegebenen Maßstab mit 100 Prozent drucken.
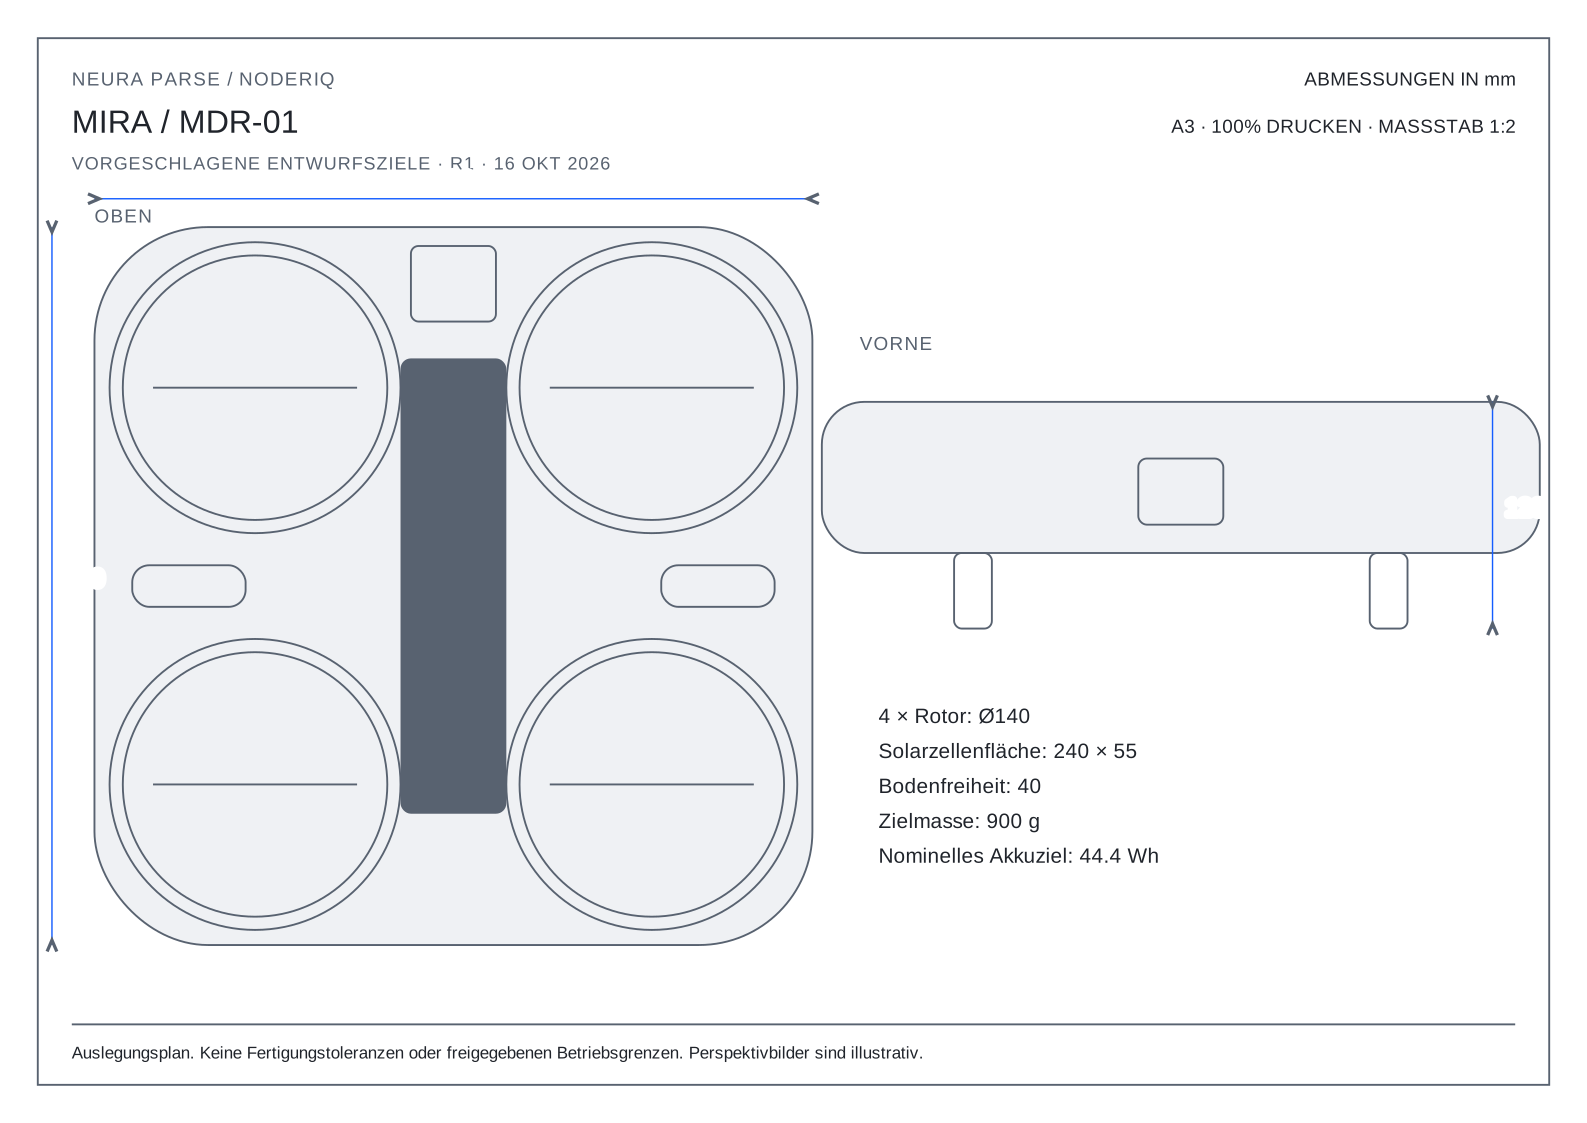
R1 / vorgeschlagene physische Ziele
- Gesamtabmessungen
- 380 × 380 × 120 mmLänge × Breite × Höhe, einschließlich Leitwerk oder Landefüßen.
- Massenbudget
- 900 gZiel für das vollständige Gerät einschließlich Akku und Massenreserve.
- Bauraum des Beobachtungsmoduls
- 45 × 40 × 35 mmVorgesehener Bauraum; Sensorauflösung und Kartierungsgenauigkeit stehen noch nicht fest.
- Akkuauslegung
- 14.8 V / 3 Ah / 44.4 WhNominelles Auslegungsziel; Chemie, Schutz und nutzbare Reserve müssen geprüft werden.
- Solarzellenfläche
- 240 × 55 mmVorgesehene aktive Fläche; Temperatur, Ausrichtung und Verschattung beeinflussen die Leistung.
- Rotoranordnung
- 4 × Ø140 mmIntegrierte Kanäle; Schutzgeometrie und Berührungsrisiko müssen noch geprüft werden.
Für Zugang und Beobachtung ausgelegt.
Austauschbare Kanalmodule, ein leichter Innenrahmen und zugängliche Befestigungen bestimmen den Aufbau. Griffmulden, geschützte nach unten gerichtete Optik und rückseitiger Akkuzugang trennen die Handhabung von den Rotoröffnungen. Eine Schutzstruktur belegt noch keine Berührungssicherheit.
Wartung vor dem Einsatz.
Vor Akku- oder Sensorwartung den Antrieb stillsetzen und die Stromversorgung trennen. Der vorgesehene Akkubauraum beträgt 100 × 70 × 45 mm, mit verpolungssicherer Aufnahme und geschütztem Anschluss. Verriegelung, thermisches Verhalten und Ladefreigaben bleiben Gegenstand der Tests.
MIRA Point Standortplanung
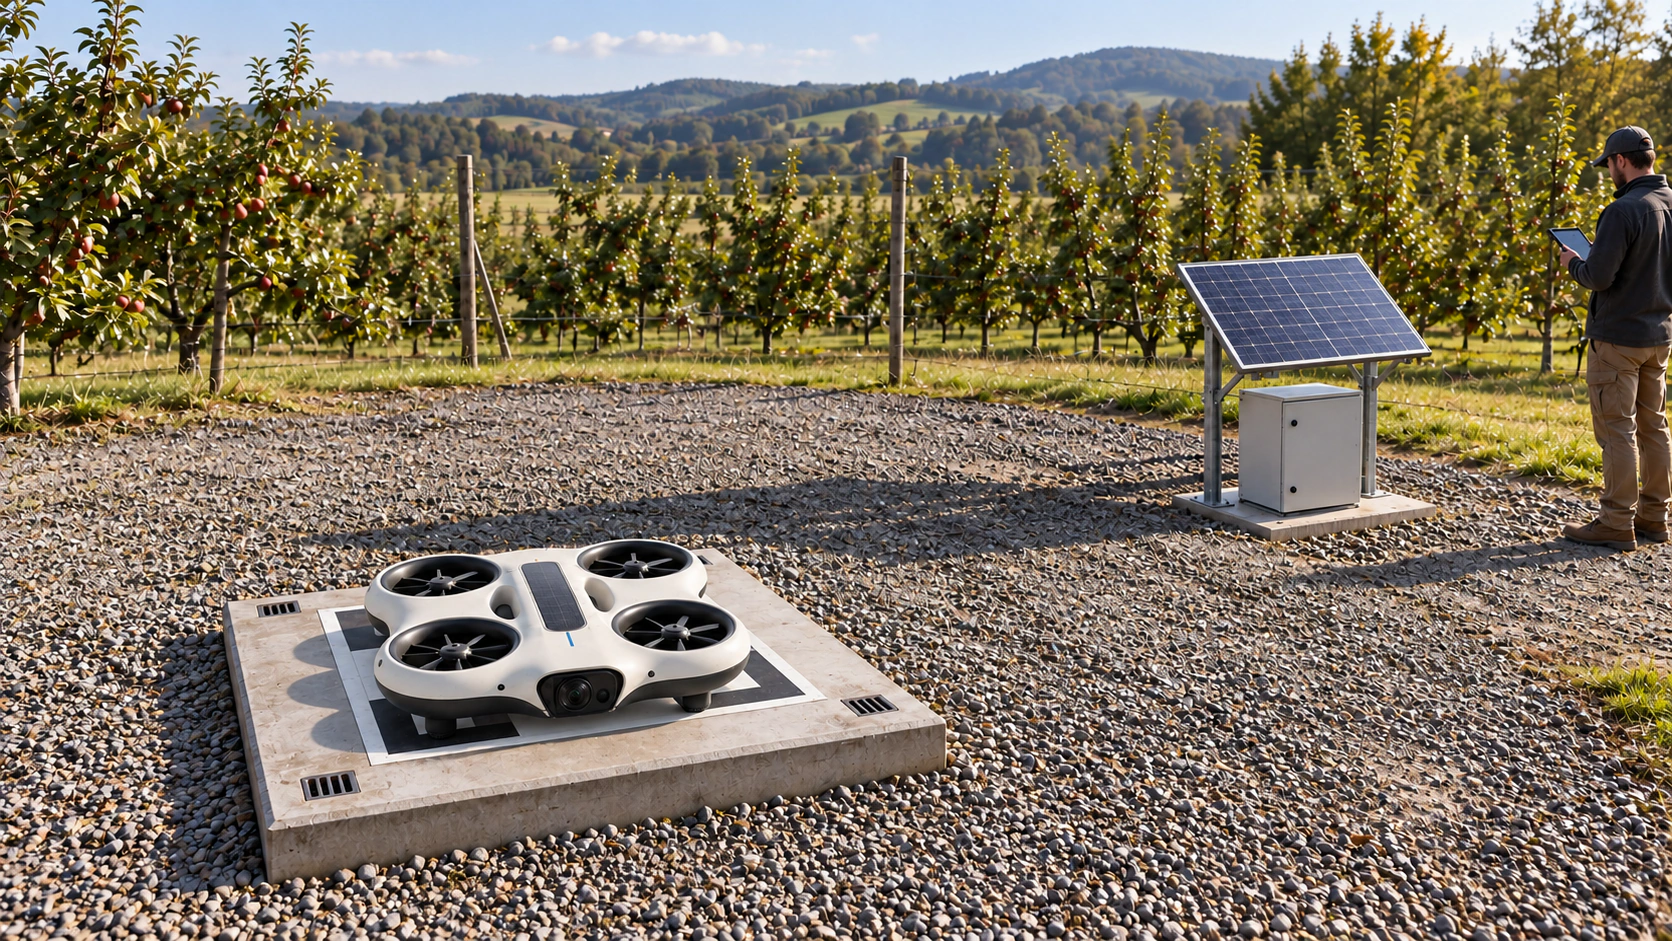
Landetablett, separates Solargestell, Speicherschrank und geschützte Kabeltrasse bilden einen gemeinsamen Standortplan. Das Modul außerhalb des reservierten Anflugbereichs halten und einen Wartungszugang vorsehen, der im Betrieb nicht über den Landepunkt führt.
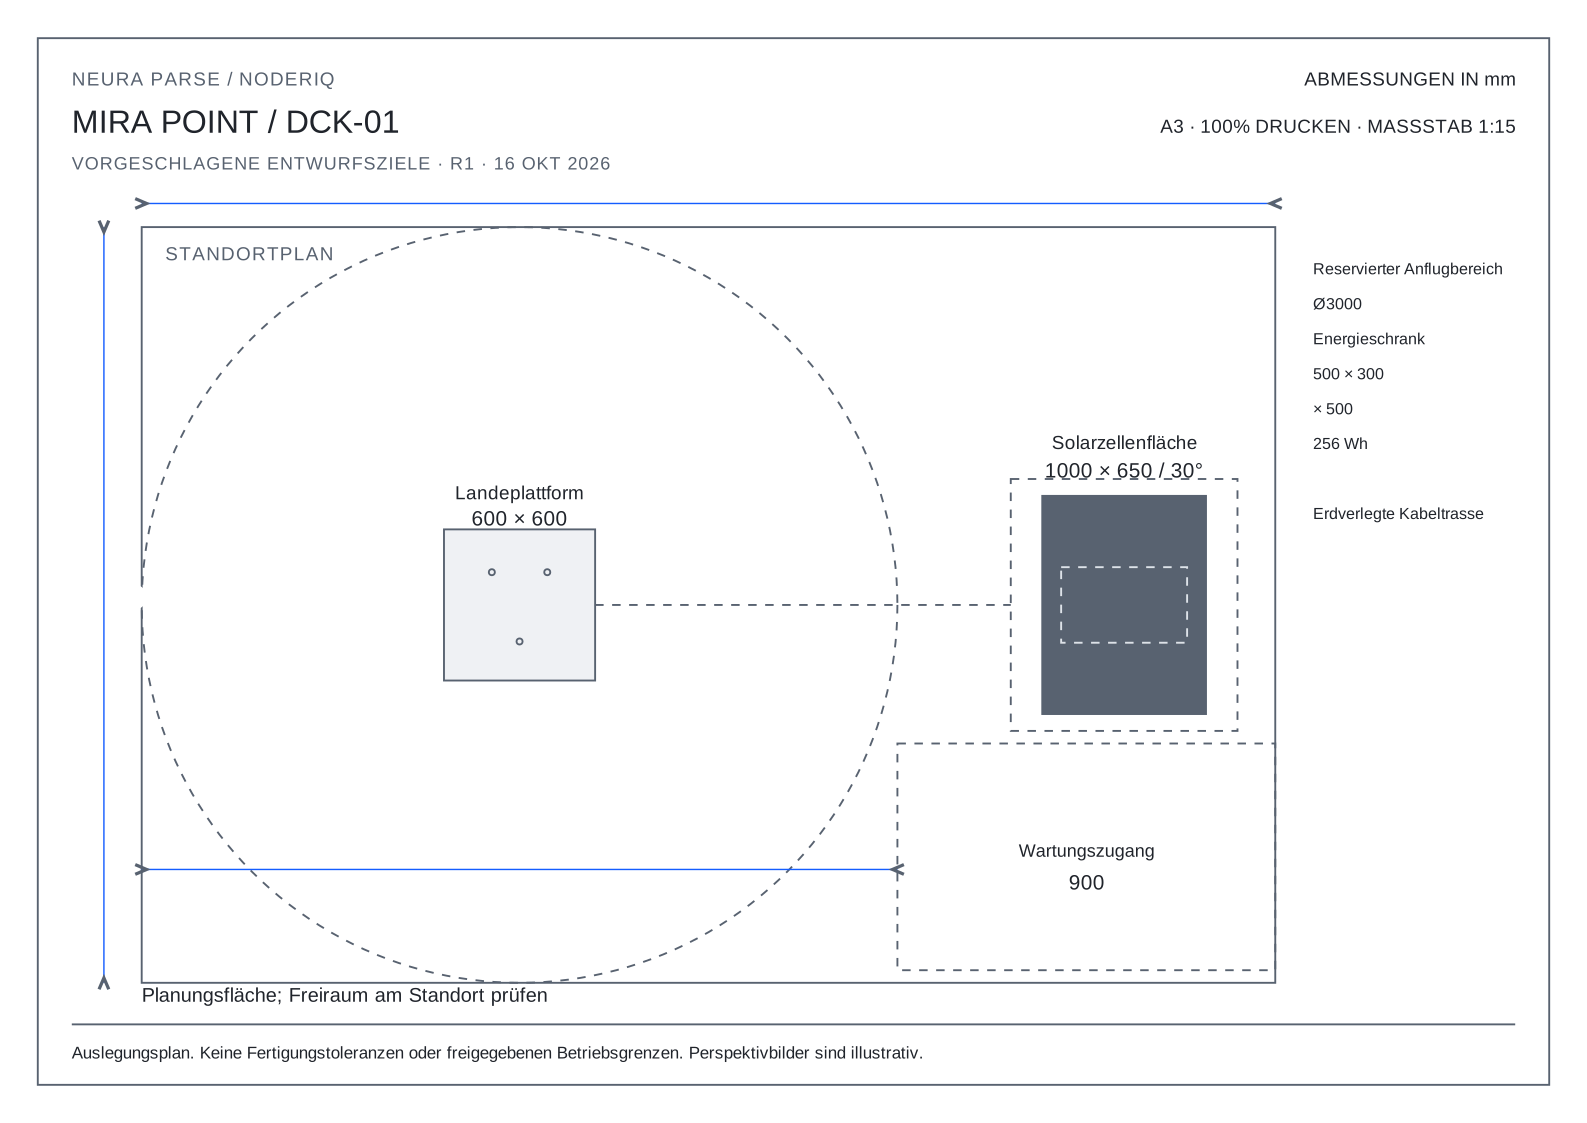
DCK-01 / MIRA Point
- Landeplattform
- 600 × 600 × 160 mmDie Fußkontakte verwenden die Gerätekoordinaten; die Landeausrichtung ist noch nicht qualifiziert.
- Solarmodulauslegung
- 1000 × 650 × 30 mmSeparates Gestell mit 30 Grad Neigung; Modulmitte 2400 mm vom Landepunkt entfernt.
- Speicherziel der Station
- 12.8 V / 20 Ah / 256 WhLadesteuerung, Akkuschutz und Wetterschutzgehäuse müssen qualifiziert werden.
- Vorgesehene Standortfläche
- 4500 × 3000 mmEnthält einen reservierten Anflugbereich mit 3000 mm Durchmesser und 900 mm Wartungszugang. Das sind Planungsmaße, keine freigegebenen Sicherheitsabstände.
Masse, Energie und Auslegungsannahmen
Massenbudget / vorgeschlagene Aufteilung
- Rahmen und Kanäle
- 220 g
- Motoren, Rotoren und Regler
- 180 g
- Akku
- 260 g
- Flug- und Kommunikationselektronik
- 50 g
- Sensorik und Navigation
- 70 g
- Solarlaminat
- 30 g
- Füße und Kontakthardware
- 35 g
- Verkabelung und Leistungswandlung
- 25 g
- Noch nicht zugeordnete Massenreserve
- 30 g
Vier Rotoren mit 140 mm Durchmesser ergeben beim Massenziel von 900 g und angenommener Luftdichte von 1.225 kg/m³ eine ideale Untergrenze der Schwebeleistung von etwa 68 W. Das elektrische Auslegungsszenario beträgt 180–260 W; reale Kanal-, Motor-, Regelungs- und Sensorverluste benötigen Prüfstandsdaten. Aus dem nominellen Akkubudget von 44.4 Wh folgt keine Flugzeitangabe.
MIRAs Solarzellenfläche von 240 × 55 mm ergibt bei angenommenen 1000 W/m² und 22 Prozent Wirkungsgrad etwa 2.9 W und liegt damit deutlich unter dem idealen Schwebebedarf. Solarunterstützung dient vor allem der Energiestrategie im geparkten Zustand. Die größere Point-Fläche ergibt ideal 143 W; Wetter, Ausrichtung, Speicher- und Ladeverluste begrenzen den tatsächlichen Einsatzplan.
Diese Berechnungen unterstützen die Auslegung. Sie belegen weder Ausdauer, Wetterbeständigkeit, Betriebshöhe oder Kartierungsgenauigkeit noch eine Freigabe für unbeaufsichtigten Betrieb.
Berechnungsnachweis und Quellen prüfenGeplanter Betriebsablauf / im Test
Ein Gebiet beobachten. Zum Punkt zurückkehren.
- 01
Gebiet und Punkt zuweisen
Gebiet, Beobachtungsintervall, Missionsgrenzen und Rückkehrpunkt unter Bedienerautorität festlegen.
- 02
Geplantes Gebiet beobachten
Die gewählten Sensordaten innerhalb der freigegebenen Route mit Position und Aufnahmezeit erfassen.
- 03
Zurückkehren und abgleichen
Zum zugewiesenen Punkt zurückkehren; Landung und Beobachtungsdatensatz prüfen. Bei einem nicht verfügbaren Punkt ist ein definierter Ersatzablauf nötig.
- 04
Laden und prüfen
Vor der Freigabe der nächsten planmäßigen Beobachtung gespeicherte Energie, Gerätezustand und Ausnahmen prüfen.
DCK-01
MIRA Point
Parken, Energie und Missionsbereitschaft
Der zugewiesene Bodenpunkt gehört zum MIRA-System. Er soll einen bekannten Rückkehrort, solarunterstütztes Laden und eine Bereitschaftsprüfung vor der nächsten Beobachtung verbinden. Platzierung, Landeführung, Speicher und Ladeschnittstellen werden gemeinsam mit dem Gerät bewertet.
Wetter, ein belegter Landeplatz, eine fehlgeschlagene Landung oder ein niedriger Akkustand müssen den Ablauf verändern. Vor unbeaufsichtigtem Betrieb brauchen Wiederherstellungsverhalten, Bediener-Eskalation und ein sicherer Ausweichort eine Abnahme.
Rückkehrpunkt-Ansicht ansehenVorgesehene Anwendungen
Mit einer relevanten Beobachtung beginnen.
Kartierung und Satellitenkontext
Lokale Beobachtungen mit einem geografischen Bezug und, soweit verfügbar, lizenzierten Satellitenkarten verbinden. Aufnahmezeit, Position, Quelle und Auflösung müssen beim Vergleich sichtbar bleiben.
Nützliches Ergebnis
Ein ortsbezogener Beobachtungsdatensatz zum Vergleich mit der gewählten Kartenquelle. Satellitenzugang und Kartierungsgenauigkeit erfordern eine eigene Validierung.
Umweltbeobachtung
Definierte Gebiete über die Zeit beobachten: Vegetation, Gewässergrenzen, Agrarflächen oder Landschaftsveränderungen. Sensor und Bodenreferenz für die jeweilige Frage auswählen und testen, bevor eine Veränderung interpretiert wird.
Nützliches Ergebnis
Ein Überwachungsgebiet, ein Erfassungsplan und ein Vergleichsdatensatz mit den nötigen Belegen zur Prüfung einer möglichen Veränderung.
Rechtzeitige Felddaten
Nützliche Beobachtungen in den Missionskontext bringen, solange sie relevant sind. Die Übertragung hängt von Erfassung, Verarbeitung und Verbindung ab. Ein Verbindungsverlust oder ein veraltetes Bild muss für den Bediener sichtbar bleiben.
Nützliches Ergebnis
Missionskontext mit Zeitstempel, Quellenzustand und einer eindeutigen Behandlung verspäteter oder fehlender Informationen.
Auf dem Weg zur NODERIQ-Anbindung
Von der Beobachtung zur Entscheidung.
Die geplante Anbindung bringt Gerätebeobachtungen in den NODERIQ-Missionskontext. NowFlow liefert die Workflow- und menschliche Prüfebene, NeuraOS die Grundlage für die Edge-Ausführung. Hardwareintegration ist Teil der Tests.
Kartenebene, empfangene Nachricht und abgeschlossene Aufgabe sind verschiedene Datensätze. Quellenzeit, Position, Aktualität, Bedienerbefugnis und zurückgeliefertes Ergebnis müssen verbunden bleiben.
Umweltverantwortung
Energie gezielt einsetzen.
Solarenergie ist Teil unserer Entwicklungsrichtung. Verantwortlicher Betrieb erfordert auch eine messbare Bewertung des gesamten Geräts, der Mission und des Umgangs nach der Nutzung.
- Solarenergie und Speicherung
- Sonnenlicht, Batteriespeicher, Sensorbedarf und Kommunikation gemeinsam bewerten. MIRA Point ergänzt eine größere Solarfläche zum Laden im geparkten Zustand. Nacht, Bewölkung und Batteriezustand begrenzen die nächste Mission.
- Zielgerichtete Beobachtung
- Gebiet, Erfassungshäufigkeit und Sensor passend zur Fragestellung wählen. Standortzugang, Lärm, empfindliche Tierwelt und unnötige Wiederholungsbesuche gehören in die Bewertung jedes vorgeschlagenen Beobachtungsplans.
- Ein messbarer ökologischer Fußabdruck
- Umweltverantwortung umfasst Energieverbrauch, Materialien, Nutzungsdauer, Wartung, Rückgewinnung und Behandlung am Lebensende. Solare Unterstützung ist eine Designentscheidung; ein geringerer Gesamtfußabdruck braucht Lebenszyklusnachweise.
Aktueller Entwicklungsstand
Die Hardwaretests laufen.
Neura Parse entwickelt und testet diese Geräte für den vorgesehenen Einsatz mit NODERIQ. Die Seiten beschreiben Entwicklungsrichtung und geplante Anwendungen. Detaillierte Betriebsspezifikationen und Abnahmeergebnisse folgen den jeweiligen Tests.
Das Testprogramm muss Betriebsgrenzen, Beobachtungsqualität, Energiebudget, Verbindungswiederherstellung und Rückkehrverhalten bestimmen. Spätere Aussagen zu Abdeckung, Flugdauer, Latenz oder Umweltleistung benötigen veröffentlichte Ergebnisse. NODERIQ-Integration und physischer Betrieb erfordern jeweils eine Abnahme.
Was die Gerätetests nachweisen müssen
- Zugewiesene Beobachtungsgebiete
- Beobachtungsgebiet, Wiederholungsplan, zulässige Route und Sensorauftrag festlegen. Autonome Abläufe sollen innerhalb klarer Grenzen und menschlicher Entscheidungsbefugnis arbeiten.
- Rückkehr und Parken
- Vor der Freigabe einen MIRA Point zuweisen. Anflug, Landung, Ladebereitschaft sowie ein nicht verfügbarer oder belegter Punkt gehören zum Testumfang; Docking gilt noch nicht als nachgewiesene Fähigkeit.
- Energiebewusste Planung
- Bei der nächsten Aufgabe solare Unterstützung, gespeicherte Energie und Punktverfügbarkeit gemeinsam berücksichtigen. Ein kleines Panel belegt keinen Dauerflug; Energiereserve und Wetter beeinflussen den Zeitplan.
Technischer Kontext und Quellen
Diese Quellen erläutern Auftrieb, Beobachtung, Landeführung und Solaranordnung. Sie liefern externen technischen Kontext; sie verifizieren weder Neura Parse Hardware noch den endgültigen Entwurf und behaupten keine Partnerschaft oder übernommene Softwareintegration.